乐享科技联席CTO、穹明智能总经理,专注具身智能领域,前华为“天才少年”,前华为云具身智能具身规划负责人、ROBO_AGENT负责人,先后参与芯片、盘古大模型等项目,具备芯片与大模型双重技术背景。目前统筹乐享创新业务战略与核心技术攻关,聚焦家庭具身智能产品研发,推动多机异构技术路线落地主导。
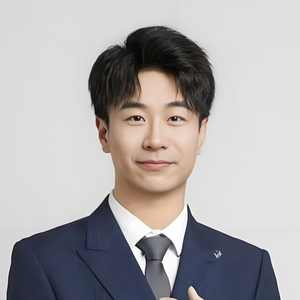
专题演讲嘉宾:李元庆
乐享科技联席 CTO、穹明智能总经理
by 李元庆
乐享科技
联席 CTO、穹明智能总经理当前家庭具身智能普遍存在本体笨重、精细操作弱、环境泛化差、长时序家务任务执行断裂、人机交互生硬、隐私保护难等落地难题,多数产品仅能完成单一步骤演示,无法支撑完整居家复合任务。
本次以乐享科技小恩机器人为落地载体,搭建数采 - 模型训练 - 端侧本地下发全链路体系,采用轻量化异构双臂硬件架构,搭配自研端侧 VLA 视觉语言动作模型,融合自动化、强化学习与推理 Agent 构建长时序导航 + 操作一体化任务策略。算法层面落地两类机器人内部记忆:面向环境定位的语义地图记忆、以家居物体为核心的去隐私化文本记忆,搭建家庭专属自动采集标注数据飞轮。
整机占地 0.2㎡,适配各类小户型;项目已在多个家庭开展长期试点,从实测效果来看,连贯多步骤家务长时序任务整体完成度接近 80%。数据处理流程均在设备本地完成,原始居家画面不会向外传输。整套方案打通硬件本体、大模型、数据闭环全链路,为家庭服务类具身智能商业化落地提供可复制工程路径
演讲提纲
- 开篇:家庭具身智能行业现状与落地痛点
- AGI 视角下家庭服务机器人产业价值
- 当前家庭机器人规模化落地核心瓶颈
- 无法完成连贯长时序导航 + 操作复合任务
- 环境感知无长效记忆,重复识别效率低
- 多模态数据采集与本地部署链路割裂
- 案例引入:小恩机器人产品定位与落地目标
- 整体解决方案选型:软硬一体全栈架构
- 硬件方案:轻量化异构双臂小恩机器人整机设计
- 轻量化移动底盘、零转弯空间适配、续航与升降作业参数
- 异构双机械臂分工逻辑、可拆卸桌面灵巧臂双协同模式
- PPS 物理安全系统、柔性绳驱被动防护硬件设计
- 全链路工程体系:数采 - 模型训练 - 端侧本地下发闭环
- 家庭场景自动化多模态采集模块部署
- 云端批量模型微调、轻量化模型压缩流水线
- 加密模型包本地离线下发、机器人本地推理运行
- 算法总框架:VLA 视觉语言动作模型 + 推理强化学习 Agent
- 端到端 VLA 基础感知决策底座
- Agent 融合自动化、强化学习、推理能力构建长时序导航 + 操作统一任务策略
- 硬件方案:轻量化异构双臂小恩机器人整机设计
- 核心技术细节拆解
- 长时序任务策略:强化学习 + 推理 Agent 联动导航与操作动作
- 单步原子动作自动化封装
- 多步骤居家任务时序推理逻辑
- 动态家居环境下任务重规划机制
- 机器人双体系内部记忆工程实现
- 语义地图记忆:环境空间分层存储、动态更新、定位复用机制
- 物体中心式去隐私文本记忆:家居物品属性、用户操作习惯文本化存储,剔除图像原始隐私数据
- 端侧 VLA 模型轻量化裁剪与本地实时推理优化
- 乐享科技家庭数据飞轮建设
- 合规去隐私数据回流训练,模型迭代后加密下发至本地机器人
- 长时序任务策略:强化学习 + 推理 Agent 联动导航与操作动作
- 真实家庭落地实施效果与量化数据
- 落地规模:300 + 家庭长期试点,累计 3.2 万小时常态化运行
- 任务性能指标
- 碎片化单次抓取、取放任务成功率
- 完整长时序复合家务任务完成率数据
- 动态环境下导航避障、操作重规划响应时延
- 隐私安全指标:全程本地记忆存储、原始视觉数据不上传,隐私投诉 0 起
- 用户体验数据:交互流畅度、长期使用留存、付费意愿调研数据
- 场景延伸:居家家务、老年陪伴、儿童陪护复合场景落地案例
- 落地实践总结与行业演进方向
- N1 小恩落地模式可复用经验总结
- 家庭具身智能未来技术演进路线:更强 Agent 长时序规划、轻量化本地记忆引擎、全链路本地化迭代
- 商业化量产、成本优化、开放生态布局规划
您认为,这样的技术在实践过程中有哪些痛点?
- 长时序导航 + 操作联合策略训练难度高
- 家庭任务步骤多、环境动态可变,纯自动化脚本适配性差;强化学习样本效率低,融合推理逻辑后 Agent 策略收敛慢,多步骤任务容错控制调参成本极高。
- 双记忆体系协同调度工程复杂度高
- 语义地图空间记忆与物体中心文本记忆存储结构不同,需实时联动匹配家居物体与空间位置;持续新增家具物品会造成记忆冗余、检索延迟上升,去隐私文本转换存在信息丢失风险。
- 数采 - 训练 - 本地下发全链路协同成本高
- 家庭端自动化采集设备、云端训练集群、机器人本地固件分发三套系统打通难度大;轻量化模型压缩、加密传输、离线更新流程增加运维工作量,批量部署同步迭代效率偏低。
- 端侧算力约束下模型 + 双记忆实时性不足
- 家用机器人本地算力有限,VLA 模型、Agent 推理、语义地图检索、文本记忆读取并行运行时延超标;模型轻量化裁剪、记忆检索加速会同步降低任务完成精度。
- 家庭隐私合规与数据飞轮增长冲突
- 原始家居图像禁止云端存储,仅依靠去隐私文本、稀疏采集数据回流训练,数据增长速度慢;本地记忆定期更新、销毁机制需配套合规管控流程,拉高产品研发与审核成本。
- 商业化量产成本制约规模化
- 自研伺服、灵巧手、多传感器硬件成本高,整机定价偏高;批量生产后运动控制、机械臂故障率提升,多记忆模块长期读写带来硬件损耗,售后运维压力大。
听众收益
- 掌握家庭具身智能软硬一体化落地方案:完整学习小恩异构双臂硬件架构、端侧 VLA + 世界模型、家庭数据飞轮整套工程化技术链路,可直接复用至自有家用机器人研发项目。
- 获取真实家庭场景量化落地数据与避坑经验:清晰知晓家庭机器人本体、算法、数据环节落地高频痛点与对应解决思路。
- 理清家庭服务机器人商业化路径:理解轻量化消费级具身智能产品的产品定位、成本控制、场景分层运营模式,掌握面向 C 端家庭市场的技术迭代与量产落地规划思路。
关注主办方(InfoQ)


联系我们
交通指南
深圳湾万丽酒店
Shenzhen Bay Marriott Hotel
地址:深圳南山区粤海街道高新区社区科技南路18号


Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询

电话咨询
联系电话:13269078023

微信联系我们
如您在购票过程中遇到问题,请扫码咨询票务小助手