随着人工智能技术加速演进,多模态 AI 与空间智能正成为前沿研究与应用的关键方向... 展开 >
多模态与空间智能技术创新
会议室:宴会厅A出品人:高婷婷
- Topic 1
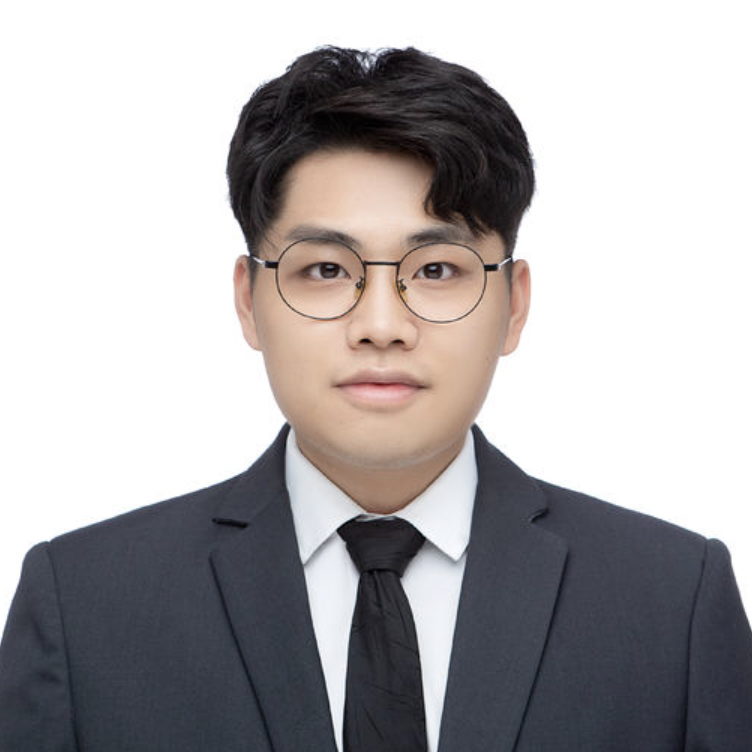
文彬
快手 高级算法专家 - Topic 2
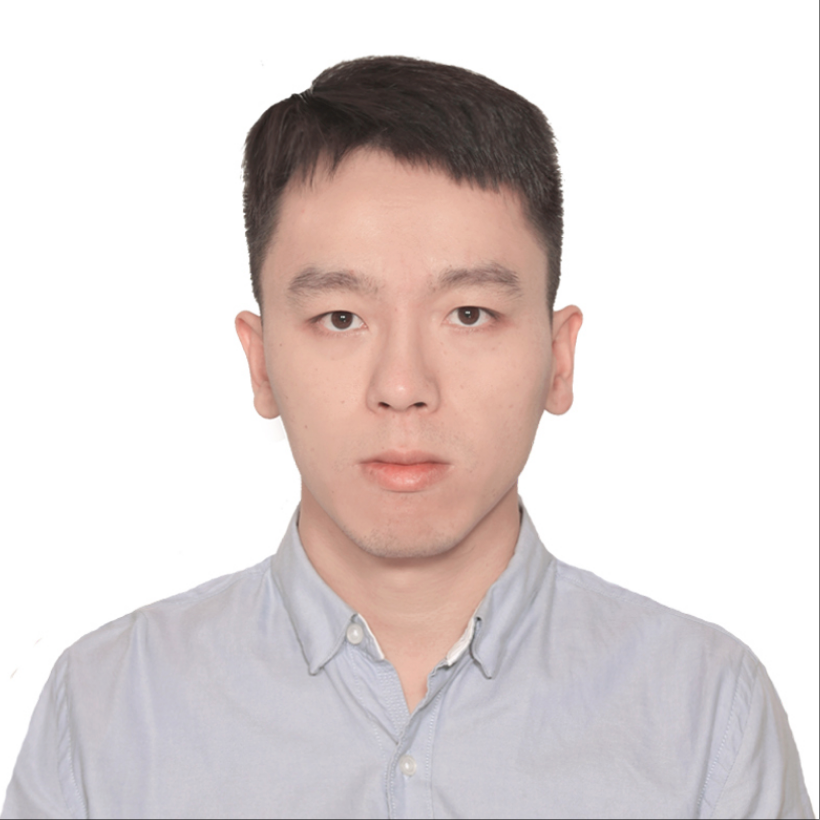
张维维
其域创新 解决方案负责人 - Topic 3
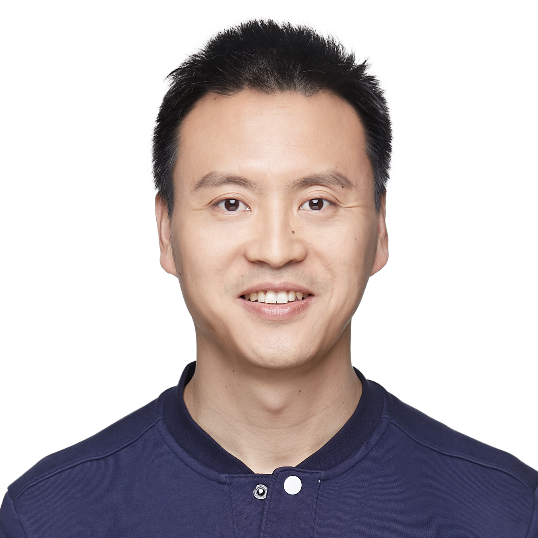
潘英超
腾讯 智慧出行解决方案总监
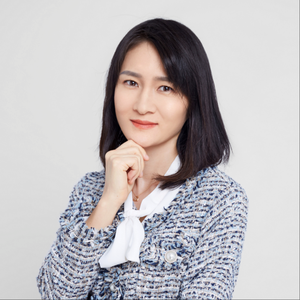
专题出品人:高婷婷
快手多模态大模型 Keye 及大模型落地应用负责人
长期深耕多模态大模型技术研发与商业化落地,现任快手Keye多模态大模型及大模型应用负责人。主导研发的Keye多模态大模型,在综合感知能力对标同规模顶尖模型的基础上,在视频理解场景实现显著优势,并在开源社区引发广泛关注。
同时持续推进大模型工业化落地,构建覆盖短视频内容理解、直播实时交互、电商智能互动、广告AIGC的全链路技术方案,有效推动技术价值与商业价值的协同增长。
地点:宴会厅A
专题:多模态与空间智能技术创新
随着人工智能技术加速演进,多模态 AI 与空间智能正成为前沿研究与应用的关键方向。多模态技术融合视觉、语言、语音、传感器等多源信息,提升系统对复杂环境的理解与交互能力;空间智能则聚焦AI在物理世界中的感知、建模与推理,支撑自动驾驶、AR/VR、机器人等应用场景。
本专题将围绕多模态感知系统、空间计算、多模态统一建模等前沿方向展开交流,探讨技术融合趋势、应用落地挑战与未来发展路径,推动产学研协同创新。
by 文彬
快手
高级算法专家传统多模态模型在动态视频理解与复杂推理场景面临严峻挑战。快手开源的Keye-VL模型在多模态思维链技术实现突破,具备独特的auto-think(自动思考决策)、agentic-think(代理工具思考) 等先进能力,在视频理解领域,尤其是短视频理解方面,展现出业界领先的性能。
本次演讲将从多模态思维链技术出发,解析Keye-VL多模态大模型的核心技术,并分享Keye-VL在快手短视频社区的落地应用。
演讲提纲
- 多模态思维链的技术革新意义
- Keye-VL的多模态思维链核心技术解析
- 多模态思维链在快手社区的落地应用
- 成效验证与未来方向
您的演讲有哪些前沿亮点?
- 多模态场景下的Agentic Think能力
- 多模态强化学习范式
- 多模态场景下的自动思考
听众收益
- 了解多模态思维链技术
- 从效率和效果两个维度考量多模态思维链技术
- 了解多模态思维链技术在短视频社区如何落地
by 张维维
其域创新
解决方案负责人随着大模型与空间感知技术的融合加速,具身智能与自动驾驶正迈入需要更真实、更高效、更智能环境模拟的关键阶段。本次分享将围绕其域创新XGRIDS在空间智能领域的技术探索与应用落地展开,重点介绍如何通过多传感器SLAM+3D高斯泼溅(3DGS)技术方案,实现高效率、高还原度的真实世界数据获取,并借助Lixel CyberColor平台与仿真平台(如NVIDIA Omniverse)的打通,打破传统建模瓶颈,赋能AI训练、机器人具身智能与自动驾驶仿真。
通过本次分享,您将了解空间智能技术在自动驾驶仿真中的最新应用趋势,看到3DGS如何真正成为AI世界理解与决策的“真实环境数据底座”。
演讲提纲
- 空间智能的核心要素与行业趋势
- 空间智能概念解析
- 具身智能、自动驾驶对真实世界数据的需求
- 传统现实捕捉与仿真痛点
- XGRIDS空间智能解决方案与技术路径
- 多SLAM融合:移动扫描的效率与精度结合
- 3D高斯泼溅(3DGS):突破传统Mesh与点云的效率瓶颈
- Lixel CyberColor平台:从扫描到可交互3D环境的高效流程
- 3DGS+AI仿真的应用探索
- 与NVIDIA Omniverse等仿真平台的无缝打通
- 3DGS在自动驾驶仿真中的优势:更真实、更快速、可大规模部署
- 3DGS在具身智能训练中的价值:空间理解、环境交互、低成本数据迭代
- 案例分享:空间数据在AI落地中的实践
- 自动驾驶仿真场景重建案例
- 具身智能机器人虚实融合训练环境搭建案例
- 与合作伙伴的联合创新进展
- 总结与未来展望
- 空间智能+AI的产业发展趋势
- XGRIDS下一步在3DGS、仿真与AI融合方向的布局
听众收益
- 了解空间智能、3DGS与AI仿真的核心技术与最新行业趋势
- 掌握高效获取、快速生成、真实还原3D环境数据的技术路径
- 看到3DGS技术在自动驾驶、机器人具身智能、仿真训练中的实际应用价值
- 借鉴XGRIDS在空间智能技术商业化落地过程中的经验与思考
您的演讲有哪些前沿亮点?
通过深入浅出的讲解最前沿的三维建模计算:SLAM+3D高斯泼溅,提出具身智能下一步技术跃进的底层仿真技术基础。
by 潘英超
腾讯
智慧出行解决方案总监本次分享将围绕大模型在出行领域的技术突破与场景落地,重点解析如何通过“多模态交互、场景化服务、生态高效融合”三大能力,重构人车关系,推动座舱体验进一步从“功能主导”向“智能驱动”的升级。内容将结合腾讯在出行行业的探索,探讨智能座舱、车载语音助手等的最新实践,为相关领域的技术和产品人员,提供“大模型+出行”的方法论与落地路径参考。
演讲提纲
- 行业趋势与大模型价值
- 传统方案的局限性(交互生硬、场景割裂、生态封闭);
- 大模型的核心优势:多模态理解(语音+视觉+文本)、泛化能力(少样本学习)、场景适配(端云协同优化)。
- 大模型核心技术探讨
- 多模态交互
- 场景化训练
- 端侧大模型探索
- 前沿实践
- 端云一体
- 生态融合
- 未来趋势
听众收益
- 掌握大模型在出行领域的核心技术路径(多模态融合、端侧优化、场景化训练)。
- 了解出行行业的前沿趋势、降本增效路径等。
- 明确大模型的落地场景、生态合作模式。
- 启发对 AI 技术与产业需求结合的深度思考。
关注主办方(InfoQ)
联系我们
交通指南
深圳湾万丽酒店
Shenzhen Bay Marriott Hotel
地址:深圳南山区粤海街道高新区社区科技南路18号

Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询

电话咨询
联系电话:13269078023

领取往期热门演讲视频

如您在购票过程中遇到问题,请扫码咨询票务小助手