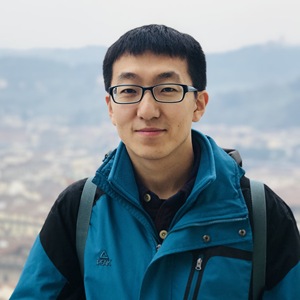
清华大学计算机系硕士,曾多次获得 ACM-ICPC 亚洲区赛金奖,2017 年加入 Pony.ai,现负责决策规划与控制模块的技术研发。
讲师介绍
议题介绍
地点:莱茵厅A+B
所属专题:自动驾驶技术
演讲:决策规划在自动驾驶系统中的挑战与探索
决策规划是自动驾驶的核心技术,几乎直接决定着车辆的行驶行为,对自动驾驶车辆的安全性、舒适性直接负责。而目前决策规划在学术界还是一个开放性问题,业界许多的尝试和探索仍然在进行之中。
本次演讲以决策规划技术为重点,阐述 Pony.ai 对自动驾驶核心技术问题的认识与思考,提出当前自动驾驶/辅助驾驶系统面临的最大挑战,以及 Pony.ai 针对这些问题的探索和未来可能的发展方向。
演讲提纲:
- 什么是决策规划
- 决策规划的挑战
- 与上下游模块的耦合
- 指标系统与评估系统
- 不同等级自动驾驶/辅助驾驶系统下的区别
- 决策规划的探索和未来方向
你将获得:
- 了解 Pony.ai 在决策规划模块的前沿技术与思考
- 认识自动驾驶系统面临的最大挑战以及决策规划模块扮演的角色
- 开拓自动驾驶/辅助驾驶系统决策规划技术未来发展方向的思路
关注主办方(InfoQ)
联系我们
交通指南
北京·悠唐皇冠假日酒店
地址:北京市朝阳区三丰北里3号


Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质
电话咨询
联系电话:+86 13269078023
在报名过程中如有任何问题,欢迎微信扫描二维码联系我们的票务经理