中国科学技术大学、哥伦比亚大学 CSC 联合培养博士生。获中国电子教育学会优博、中科大优博、安徽省优秀毕业生等多个奖项。曾任微软亚洲研究院高级研究员,主导多个基础模型和大模型项目的研发,有丰富的 AI 模型、系统的研究、产品化和管理经验。近三年在全球计算机视觉、人工智能顶级会议和期刊上发表论文近 30 篇。
讲师介绍
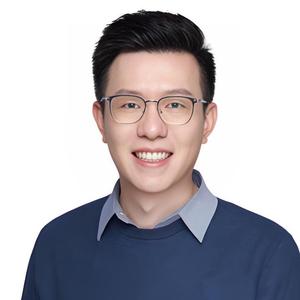
专题演讲嘉宾:张直政
北京银河通用机器人有限公司 合伙人
议题介绍
地点:百乐园
所属专题:具身智能从“实验室”走向“应用场”
演讲:仿真数据驱动的通用具身多模态大模型系统
机器人从“专用”到“通用”的发展是具身智能的使命,而大模型技术是推动这一发展的关键。本报告将首先从数据、模型、系统的角度介绍对于具身多模态大模型Scaling Law的探索,并阐述其对于实现涵盖空间智能、动作智能和本体智能的通用具身智能应用的重大意义。其次,报告将深入剖析机器人从“专用抓取”到“通用抓取”,从“通用抓取”到“通用操作”,再到面向终局的端到端具身大模型的科研思路和阶段性成果。最后,报告将讨论这一系列前沿探索在相关产业落地应用中的诸多机会和可能性。
演讲提纲:
- 发展通用具身智能的关键点
- 空间智能
- 动作智能
- 硬件智能
- 仿真数据驱动的通用具身多模态大模型
- 数据生成
- 模型训练
- 真实世界任务演示
- 具身多模态大模型的系统构建
- VLA+VLM快慢双系统
- 真实世界任务演示
- 具身多模态大模型系统的行业机会展望
听众收益:
- 了解发展通用具身智能技术的关键点
- 了解通用具身多模态大模型的发展现状
- 了解具身多模态大模型的系统构建方式
- 了解前沿技术给产业应用带来的新机会
关注主办方(InfoQ)
联系我们
交通指南
北京丰大国际大酒店
Beijing Fengda International Hotel
地址:北京市大兴区荣华中路20号

Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询

电话咨询
联系电话:13269078023

领取往期热门演讲视频

如您在购票过程中遇到问题,请扫码咨询票务小助手