具身智能方向技术专家和科学家,机器人领域青年领导者之一,7 年知名机器人公司首席技术官经历,阿里巴巴机器学习算法研究经历。苏黎世联邦理工学院计算机系全奖博士休学创业,曾担任苏黎世联邦理工学院计算机系研究助理,师从世界著名的机器学习教授,同时拥有工学硕士和工学学士学位,20+ 专利第一作者, 在国际顶级期刊和会议发表论文 6 篇。他的学术研究领域包括具身智能、机器人学习、移动机器人技术。他是文生行动推理智能体 JI Agent 的原作者,ZROS 核心作者,国家奖学金获得者,清华大学启航奖获得者、最佳论文奖获得者,中国服务机器人及特种机器人产业联盟专家委员会委员。
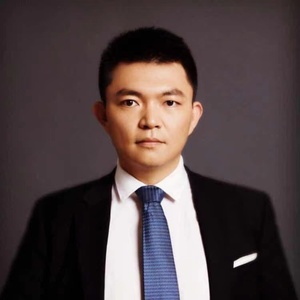
专题演讲嘉宾:刘智勇
机器姬CTO
by 刘智勇
机器姬
CTO发展具身智能的历史可以追溯到人工智能领域的早期阶段,随着技术的不断进步和发展,具身智能引起了越来越多的关注和研究。研究者们在感知、决策和行动的具身基础框架与端到端框架中,探索如何使机器能够像人一样感知周围环境、做出决策和执行行动。在开放世界中,以视觉语言模型为基础的具身感知成为研究的热点,通过这种模型,机器能够更好地理解和处理复杂的视觉信息。
与此同时,具身 Agent 与模糊需求下的机器人的任务规划也成为了研究的重点之一。在具身控制中,模仿学习、深度强化学习等算法被广泛应用,以实现机器人的智能控制和决策。生成式训练 Agent 与具身控制中泛化能力提升也是当前研究的热点之一,通过生成无限的数据和不断优化训练模型,提高机器人在不同环境下的适应能力。
演讲提纲:
- 从符号主义的角度看具身智能的发展历史
- 感知、决策和行动的具身基础框架与端到端框架
- 开放世界中以视觉语言模型为基础的具身感知和感知记忆
- 多模态具身智能体与模糊需求下的长周期机器人任务规划
- 具身控制中模仿学习、深度强化学习的技术路线选择
- 生成式训练智能体与具身控制中泛化能力提升
- 仿真环境 Isaac Gym, BEHAVIOR, Robosuite 介绍
- PALM-E、RT1、RT2、ALOHA、AutoGen、CAPEAM、Octopus、Embodied GPT, RL-Vigen, UniDexGrasp++ 等框架解读
- 基础模型持续推动机器人在开放世界的泛化
听众收益:
- 了解开放世界中以视觉语言模型为基础的具身感知和感知记忆
- 了解多模态具身智能体与模糊需求下的长周期机器人任务规划
- 了解具身控制中模仿学习、深度强化学习的技术路线选择
- 了解生成式训练智能体与具身控制中如何提升泛化能力
关注主办方(InfoQ)


联系我们
交通指南
北京乐多港万豪酒店
Beijing Marriott Hotel Changping
地址:北京市昌平区南口路29号


Copyright © 2026, Geekbang Technology Ltd. All rights reserved. 极客邦控股(北京)有限公司 | 京 ICP 备 16027448 号 - 5 京公网安备 11010502039052号 | 产品资质

微信咨询

电话咨询
联系电话:13269078023

微信联系我们
如您在购票过程中遇到问题,请扫码咨询票务小助手